AI-Driven Problem Solving
生成AIを使いこなして素早く形にする開発力と、課題を要件に落とし込む力で、ビジネス課題を解決します。
Mine Hiraku
100+
美容サロンで実利用
10+
開発・運用アプリ
AVEC'26
国際会議で発表
About Me

峯 陽楽
Mine Hiraku
自己PR
研究とインターンの両輪で、「生成AIを使いこなして素早く形にする開発力」と「課題を要件に落とし込む力」を磨いてきました。大学院では深層学習による歩行者軌道予測と自動運転経路計画を統合するシミュレーション基盤を設計・開発し、2026年9月には国際会議AVEC'26でその成果を発表しました。インターンでは、Claude Code等のAIコーディングツールを駆使して業務効率化・自動化アプリ10件以上を要件定義から開発・運用まで担当し、うち3件は100以上の美容サロンで実利用されています。
インターンシップ経験
美容室集客支援ベンチャー企業
2023年3月 ~ 現在(3年以上継続中)
社内業務・美容室マーケティング業務を効率化するAIアプリ・自動化アプリ10件以上を、要件定義から設計・実装・運用まで一人称で開発。うち3件は100以上の美容サロンで実利用されています。社内に専任エンジニアがいない環境で、ヒアリングによる要件化から技術選定・品質担保・本番運用まで単独で判断・遂行してきました。また、インターン生6名のまとめ役として、タスクのアサイン・成果物レビュー・経営層への報告・ミーティングの進行・採用活動も担当しています。
保有資格
- 基本情報技術者 (2022年5月)
- TOEIC L&R Test 755点 (2024年3月)
- 応用情報技術者 (2024年12月)
学歴
- 九州工業大学 情報工学部 知的システム工学科 学士課程 (卒業: 2025年3月)
- 九州工業大学 大学院 情報工学府 情報創成工学専攻 博士前期課程 (卒業予定: 2027年3月)
Skills
AI-Driven Development
Claude Code
実務・研究の開発全般で日常的に活用
Cursor
Codex
プロンプト設計
スキーマ検証×自動再生成など本番LLMパイプラインの設計
Languages & Frameworks
Python
実務3年以上: FastAPI / Django / Flask でのアプリ開発、研究
TypeScript
実務: Next.js / React でのWebアプリ開発
AI / Machine Learning
Gemini API
実務: マルチモーダル生成・画像生成・検索グラウンディング
OpenAI API
実務: 検索グラウンディングを用いた診断機能
PyTorch
研究: Social-GAN / LSTM による歩行者軌道予測
Infrastructure & Tools
Docker
実務: 開発・本番環境のコンテナ化
Supabase
Celery / Redis
実務: 非同期ジョブ・進捗通知
Playwright
実務: ブラウザ自動操作による無人投稿システム
pytest
研究: 535件のテストで品質担保
Git / GitHub
Linux (VPS)
実務: 本番サーバでの運用
Projects
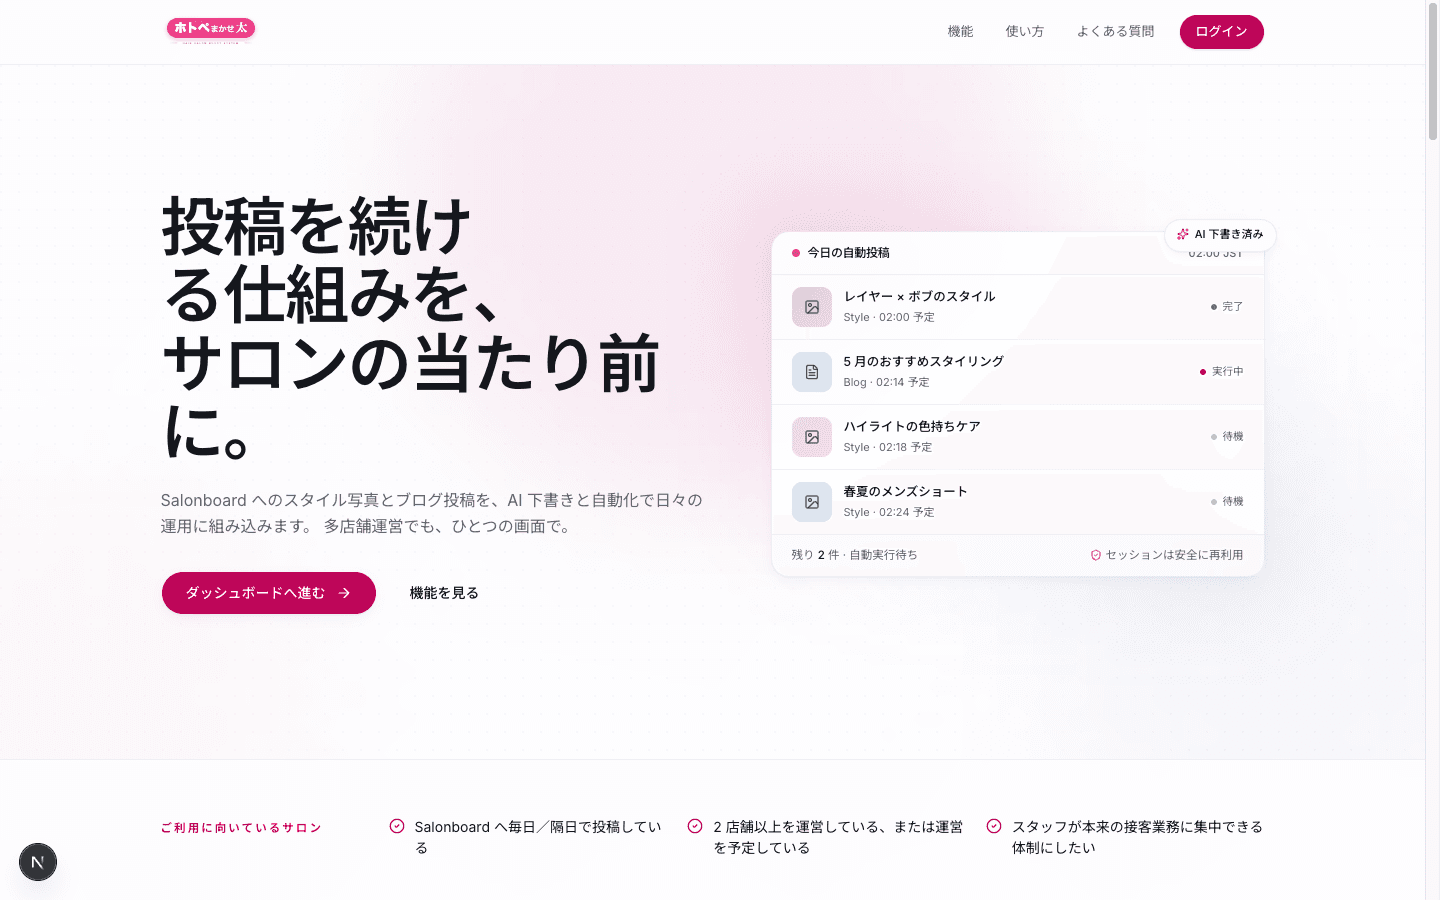
HotPepperBeautyコンテンツ投稿自動化システム
写真からAIで投稿文を生成し、深夜にブラウザ自動操作で投稿。スタイル・ブログ・フォトギャラリー3種対応。
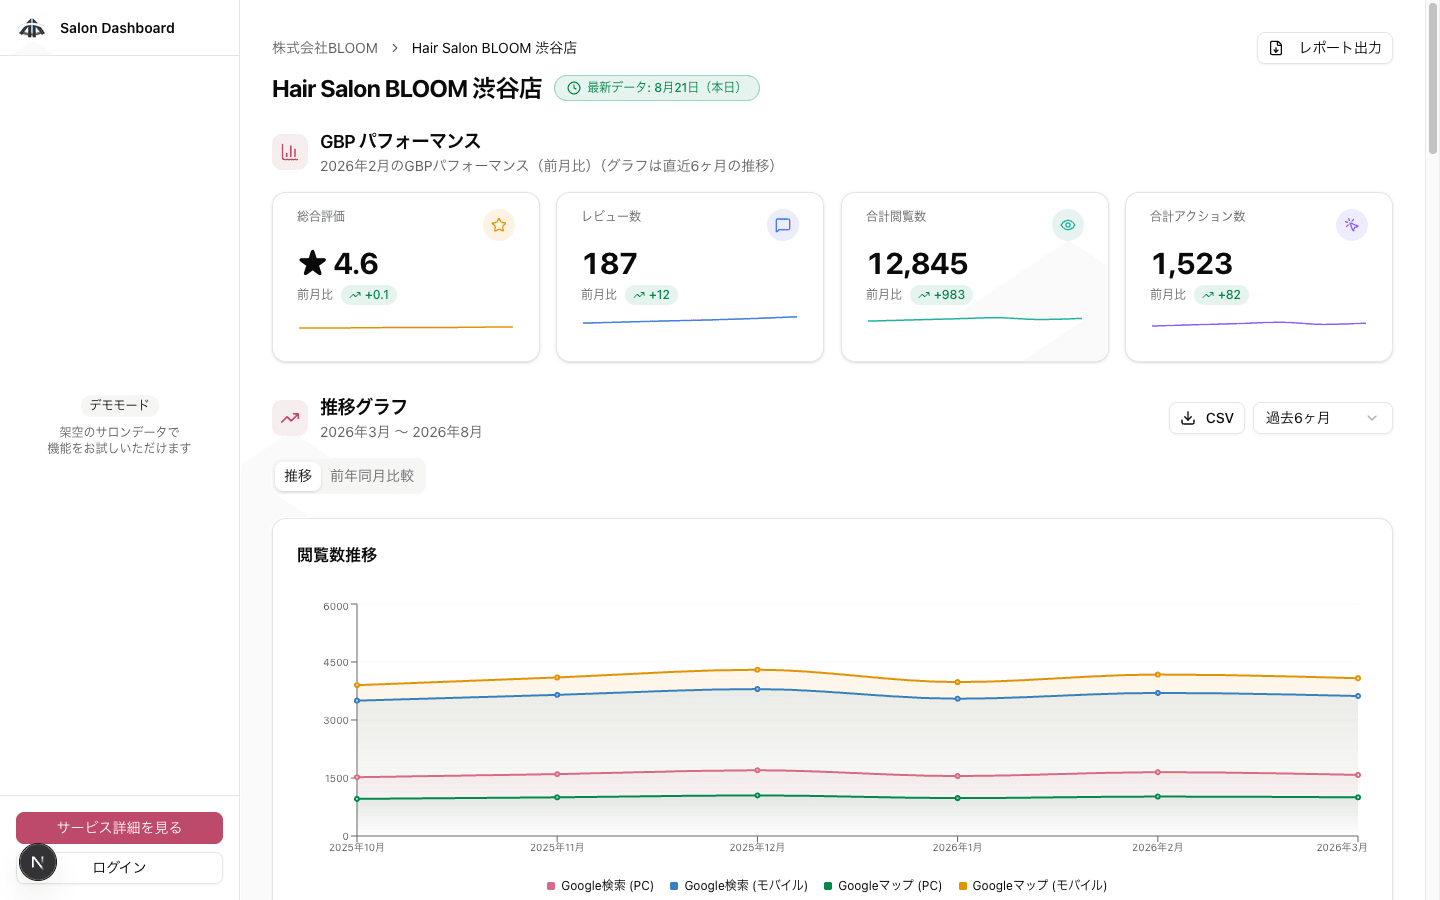
サロン統合分析ダッシュボード
GoogleビジネスプロフィールとHotPepperBeautyの指標を一元管理し、口コミAI分析まで行うマルチテナントSaaS。
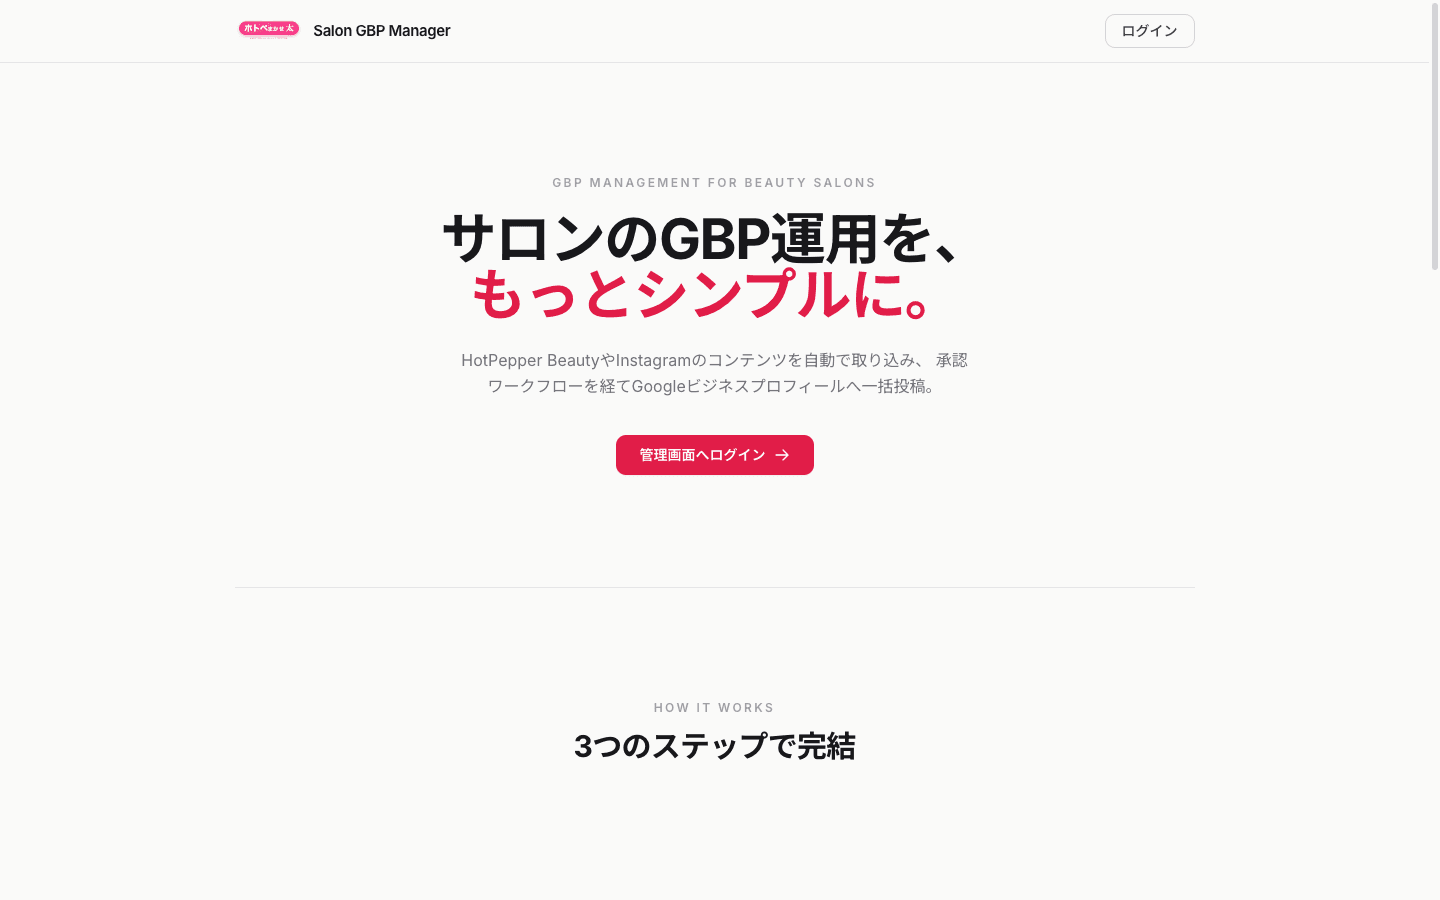
Googleビジネスプロフィール自動投稿システム
HotPepperBeautyとInstagramのコンテンツをAIで選別・整形し、Googleビジネスプロフィールへ自動投稿。
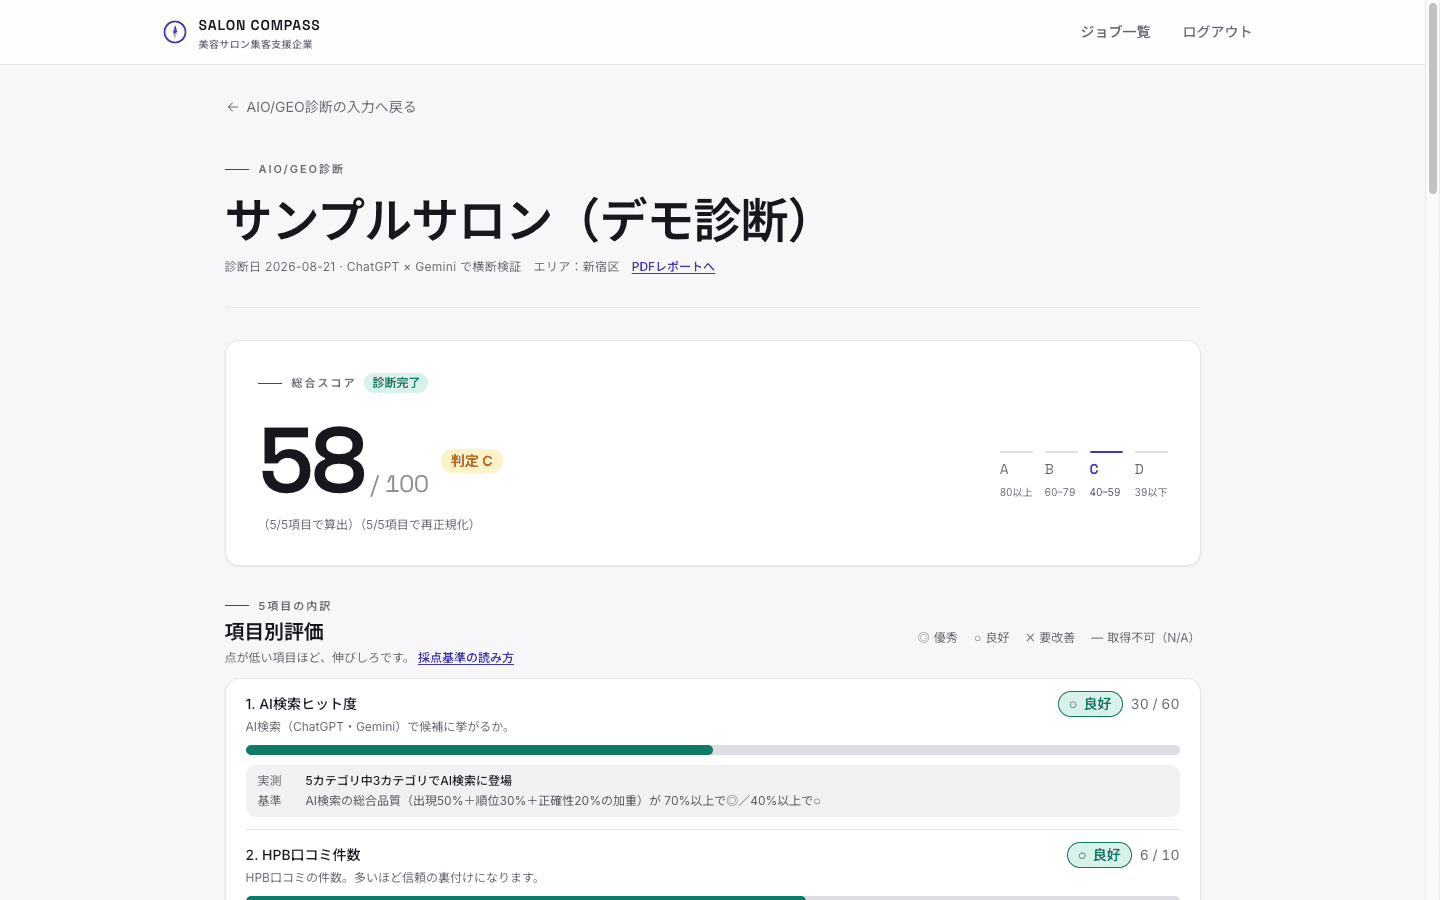
サロン向けAI診断ツール
サロンの掲載ページや売上レポートを自動採点し、改善提案付きPDFを出力する営業支援ツール。AIO/GEO診断搭載。
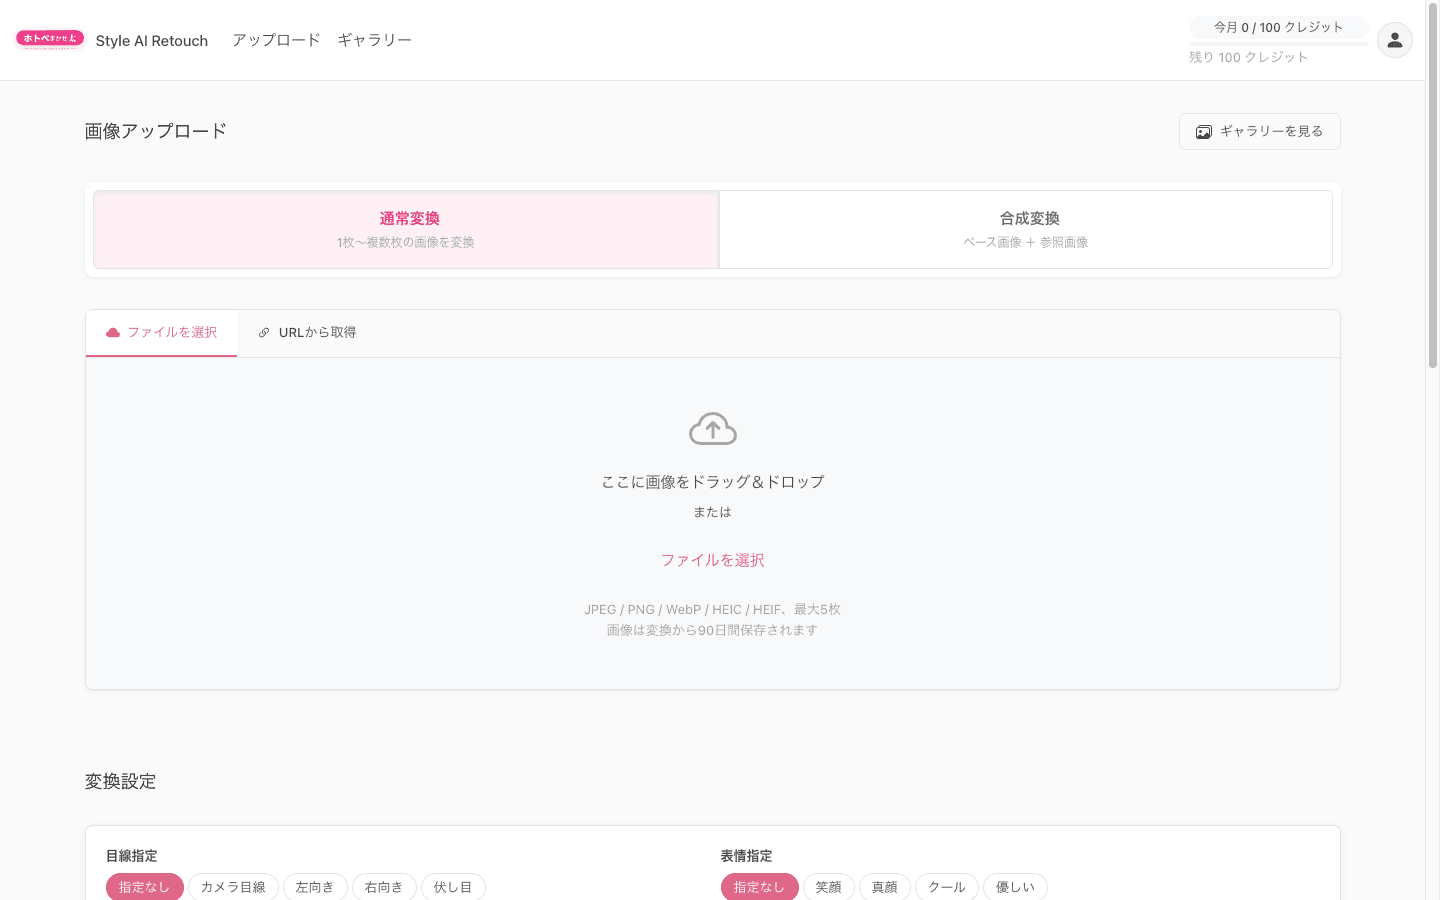
美容室向けAI画像変換アプリ
参照画像とプロンプト指定でヘアカラー・髪型・背景を変換するAI画像変換Webアプリ。
主な使用技術:
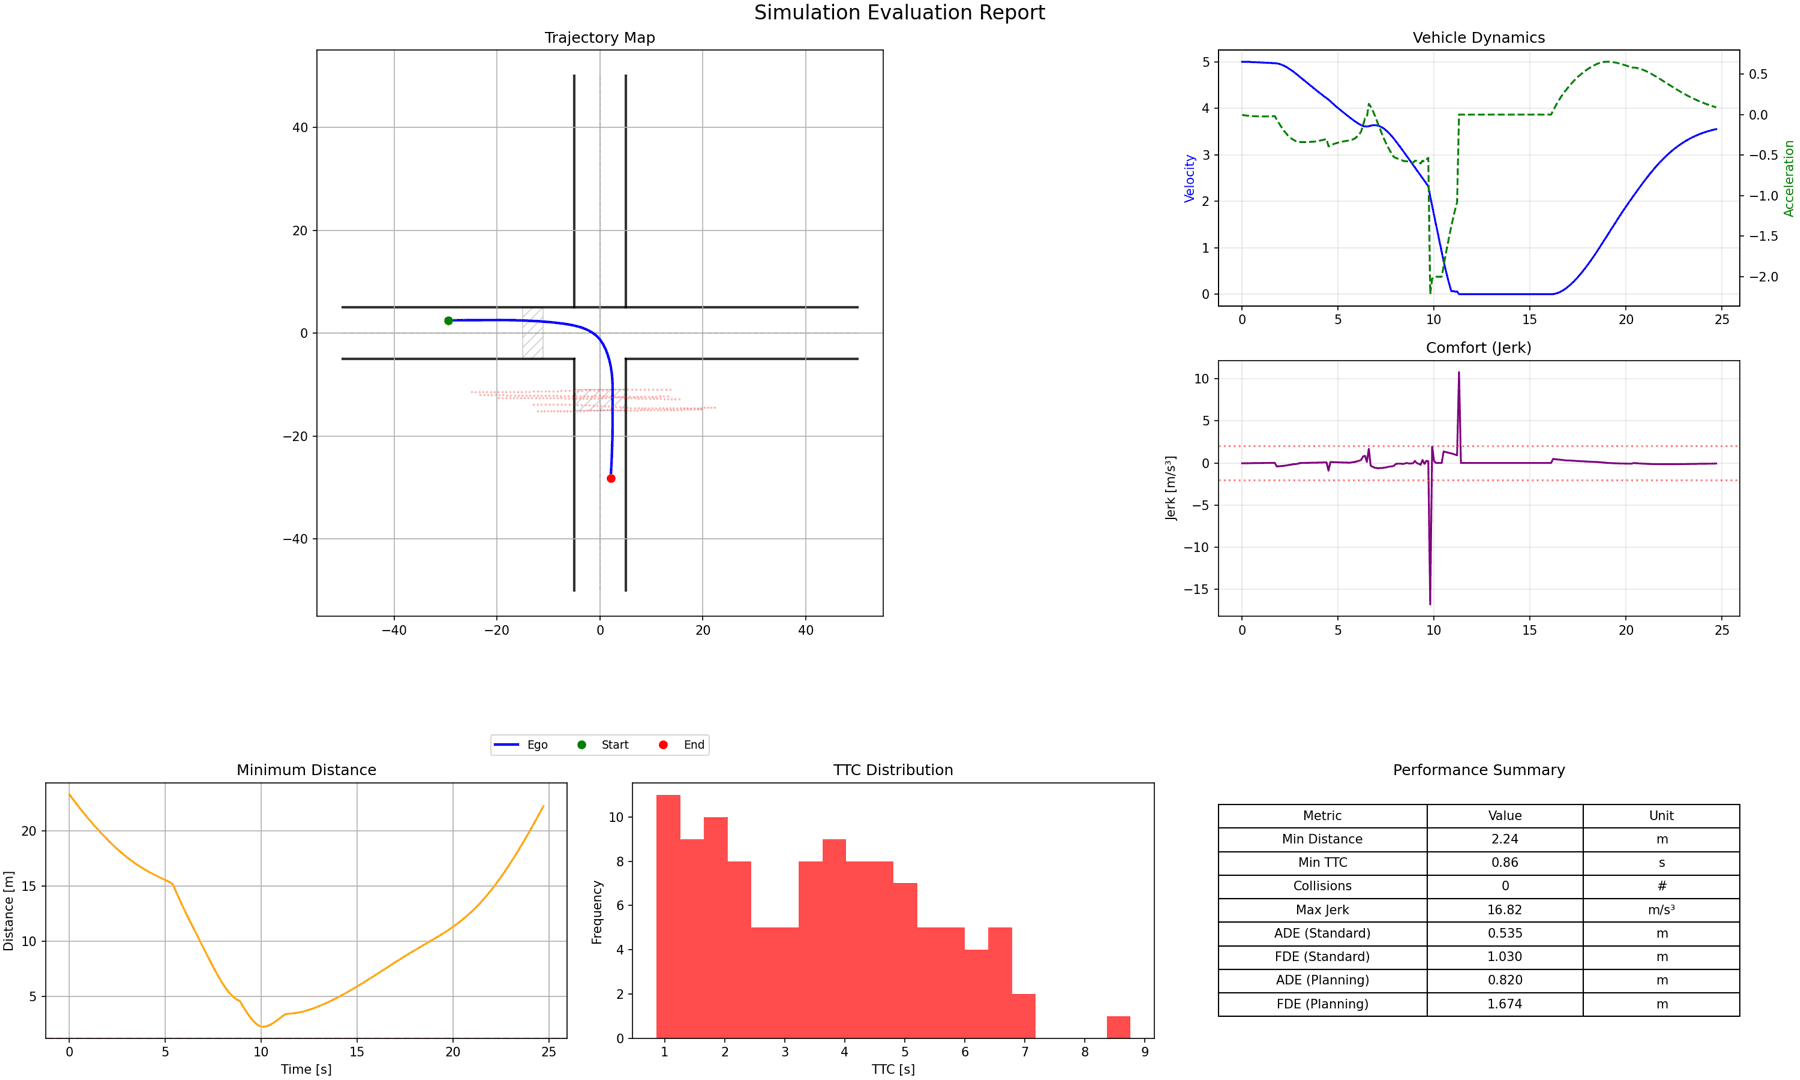
自動運転研究用シミュレーション基盤
歩行者軌道予測と経路計画を統合した閉ループシミュレーション基盤。国際会議AVEC'26で発表した研究の実験基盤。
主な使用技術:
Research
歩行者軌道予測 × 自動運転経路計画
深層学習による歩行者軌道予測と自動運転の経路計画の統合をテーマに研究しています。歩行者が自車を能動的に回避する双方向の相互作用を再現した閉ループシミュレーション基盤(Python 約3.2万行・pytest 535件)を自ら設計・開発し、等速モデル・LSTM・Social-GAN の3つの予測手法を安全性・効率性の統一指標で比較評価しています。
研究コードを見るPublications
- 国際会議(査読あり)発表済み
Evaluation of Deep Learning-Based Trajectory Prediction for Autonomous Path Planning Considering Pedestrian Interactions
Hiraku MINE, Bo YANG
17th International Symposium on Advanced Vehicle Control (AVEC'26), 2026年9月10日(つくば・会期9月7日〜11日), フルペーパー
学会サイト - 国内講演会(査読なし)発表済み
歩行者との相互作用を考慮した自動運転経路計画手法の提案と基礎検証
峯 陽楽, 楊 波
日本機械学会ロボティクス・メカトロニクス講演会2026 in Fukuoka(ROBOMECH2026), 2026年6月30日(福岡), ポスター発表
学会サイト